Case study · Computer vision
Phantm Vision
Monitoring magazynu, w którym wideo z kamer nigdy nie opuszcza budynku: do chmury trafiają tylko zdarzenia i pojedyncze klatki.
Co widać na nagraniu
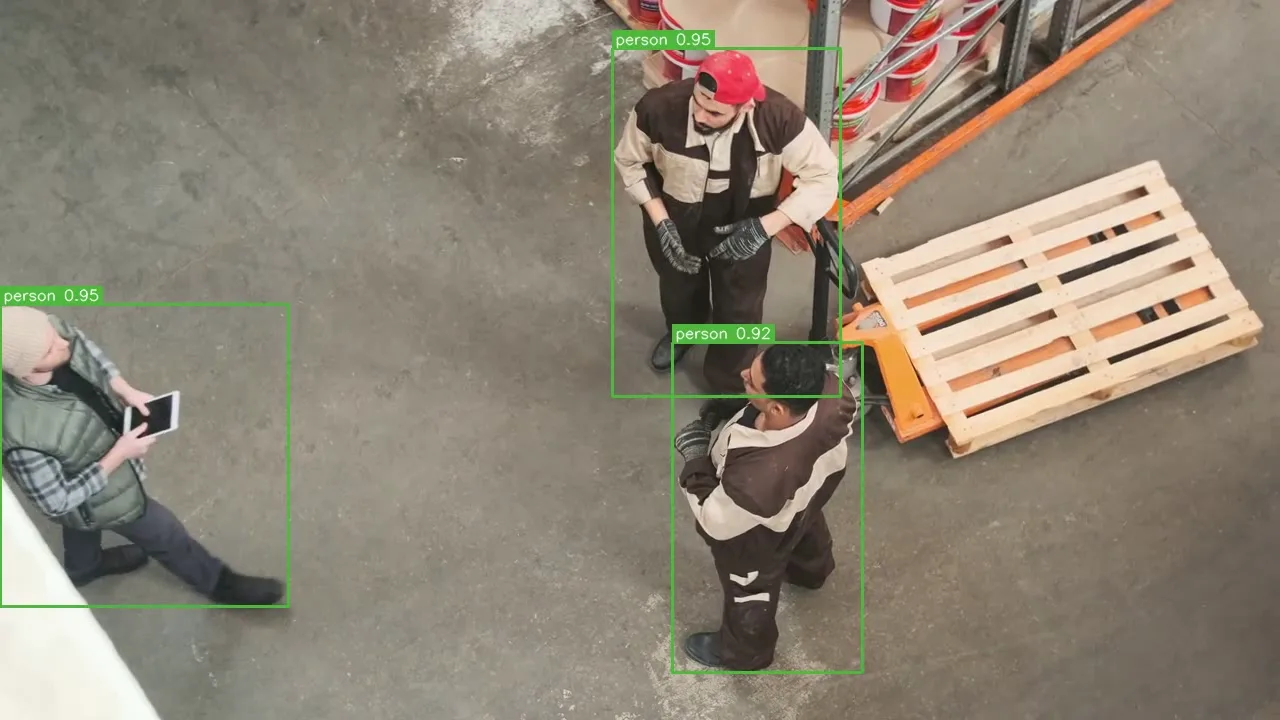
Kamera patrzy niemal pionowo w dół na posadzkę. Przy paleciaku z pustą paletą stoją trzy osoby: dwie w brązowo-beżowej odzieży roboczej, trzecia w zielonej kamizelce, z tabletem w ręku. Każda dostaje zieloną ramkę podpisaną „person” i pewność między 0,92 a 0,94.
Przez całe dwanaście sekund nie ma **ani jednej klatki bez detekcji**, a średnia wypada 2,94 ramki na klatkę przy trzech osobach w kadrze. Model zgłosił przy tym progu także ławkę i telefon komórkowy - te klasy nie są rysowane, bo produkt i tak ich dalej nie wysyła.
Co widać na nagraniu
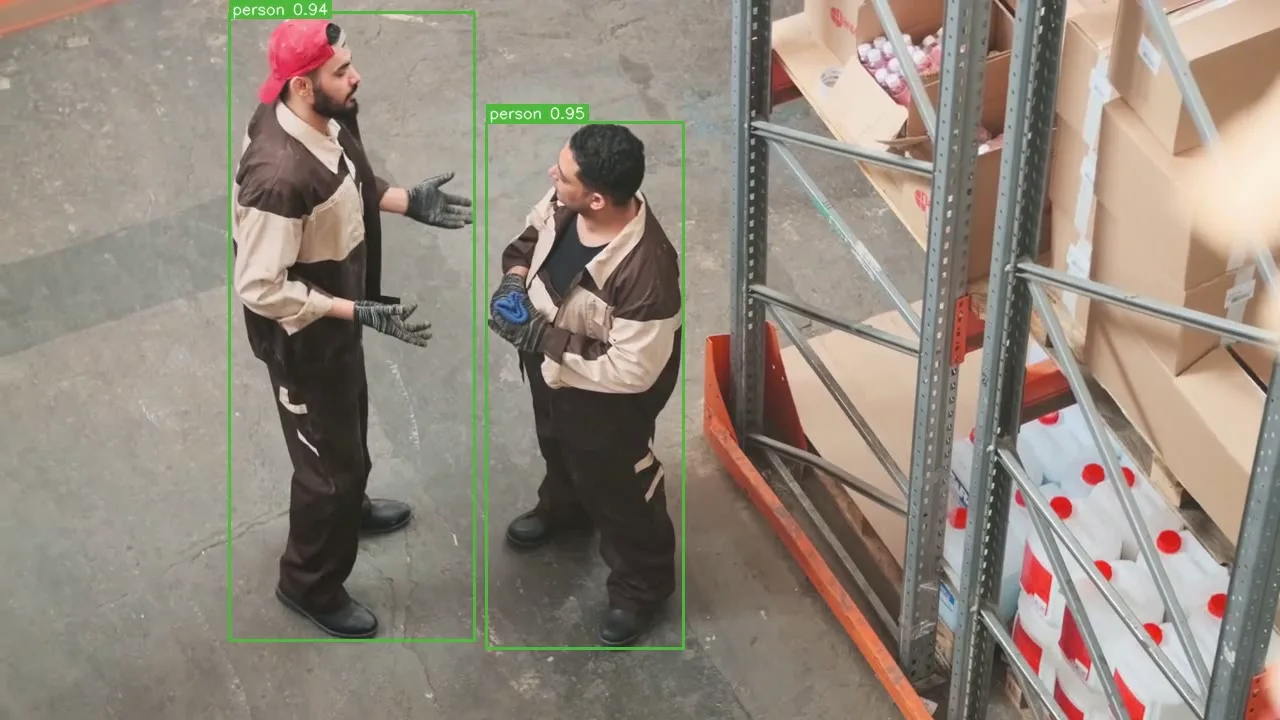
Ujęcie z góry regału, wzdłuż alejki między paletami. Dwie osoby w odzieży roboczej rozmawiają, gestykulując; przy lewej krawędzi kadru wchodzi trzecia, w zielonej kamizelce, z telefonem przy uchu.
Pewność chodzi tu między 0,65 a 0,96 i widać, od czego zależy: sylwetka obrócona bokiem i ucięta krawędzią kadru dostaje 0,76, ta sama osoba w całości i przodem do kamery - 0,95. Żadna klatka nie zostaje pusta, średnio 2,70 ramki na klatkę.
Co widać na nagraniu
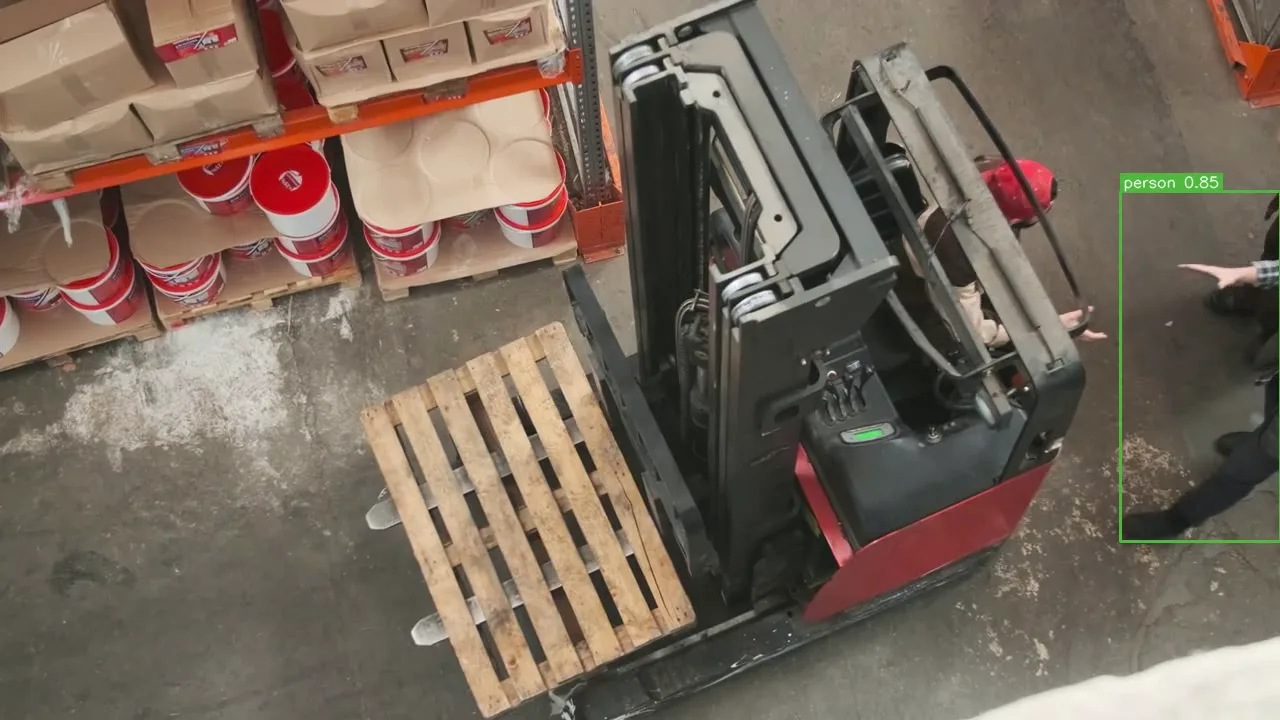
Sześć sekund, w których maszt wózka widłowego zajmuje środek kadru. Na początku ramkę dostaje tylko jedna osoba przy prawej krawędzi, z pewnością 0,85 - człowiek stojący za masztem jest zasłonięty i model go nie zgłasza. Pod koniec po prawej stoją już dwie osoby, 0,91 i 0,95.
To najsłabsze z czterech ujęć i dlatego tu jest: **siedemnaście procent klatek nie ma ani jednej detekcji.** Zasłonięcie jest w magazynie stanem normalnym, nie wyjątkiem, i to jest powód, dla którego w warstwie decyzji siedzi tracker - żeby człowiek, który na pół sekundy zniknął za masztem, nie wyłonił się zza niego jako nowy obiekt i nowe zdarzenie.
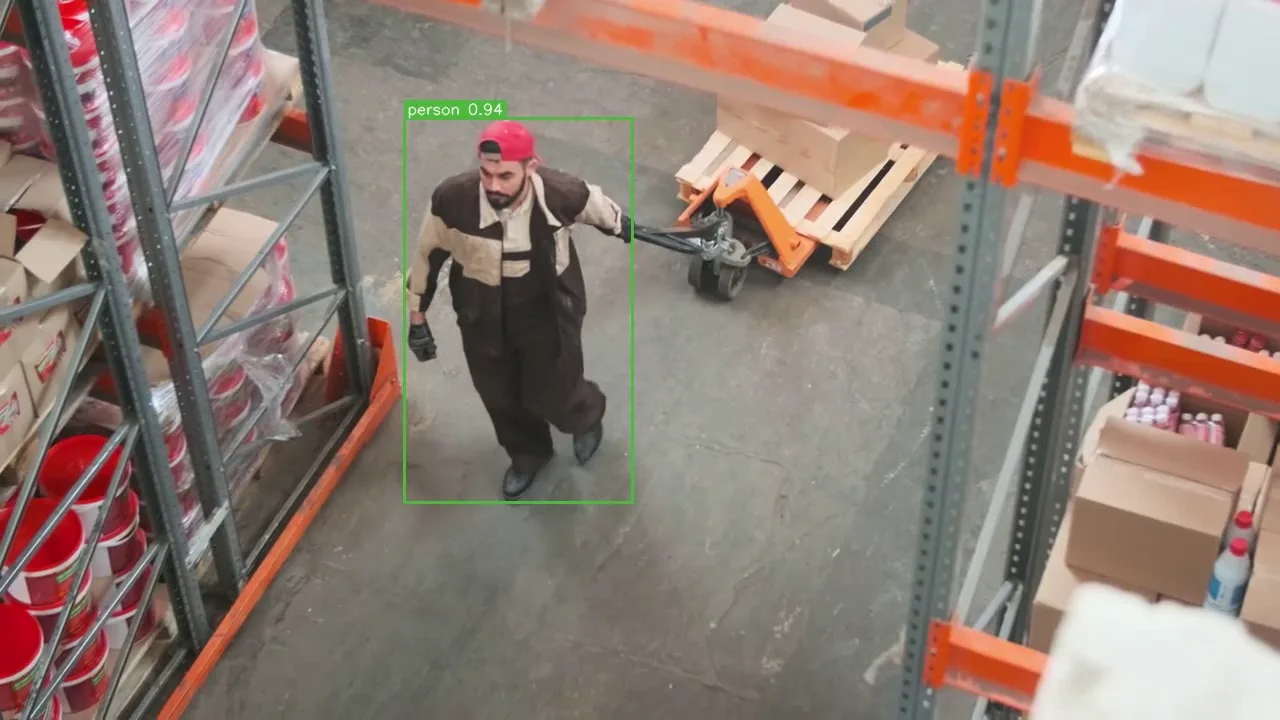
Co widać na nagraniu
Osoba w odzieży roboczej ciągnie paleciak z kartonami wzdłuż regału. Ramka trzyma się jej przez cały przejazd, z pewnością 0,83. W drugiej połowie przy ładunku stoją już dwie osoby, 0,94 i 0,95.
Pięć procent klatek zostaje bez detekcji. Przy tym samym progu model zaproponował też ławkę, narty i krowę - w magazynie. Rysowana jest wyłącznie klasa „person”, bo jest jedyną, którą ten produkt wysyła dalej, a reszta to dokładnie ten rodzaj szumu, od którego zaczyna się warstwa filtrów.
- 01Problem
- Zdarzenia w magazynie trzeba wychwytywać bez wysyłania całego strumienia z kamer do chmury.
- 02Rozwiązanie
- Lokalna analiza obrazu i pulpit zdarzeń. Do chmury trafiają tylko zdarzenia i pojedyncze klatki.
- 03Rezultat
- Potwierdzony pełny przebieg od kamery do obsługi zdarzenia w pulpicie. Projekt jest jeszcze przed wydaniem.
01 · Kontekst
Po co to istnieje.
Mała firma logistyczna chce wiedzieć, kto był w magazynie po godzinach. System NVR jest dla niej za drogi i wymaga obsługi, a rozwiązania chmurowe każą wysłać obraz z kamer na cudzy serwer. Taka firma nie ma działu IT, ma za to kilka kamer, które już wiszą.
Stąd zasada, z której wynika cała reszta: wideo zostaje w magazynie. A produktem nie jest sam model rozpoznający ludzi, tylko trafne zdarzenia, czyli system, który nie budzi właściciela o trzeciej w nocy, bo wiatr poruszył plandeką.
02 · Co zbudowałem
Co jest w środku.
- Aplikacja na Windows przy kamerach: podgląd na żywo, siatka kamer, strefy i linie rysowane na obrazie oraz tryb nocny.
- Filtry zdarzeń: wejście do strefy, przekroczenie linii, zbyt długie przebywanie, zły kierunek. Odsiewają szum, zanim cokolwiek trafi do właściciela.
- Praca bez internetu: gdy sieć znika, zdarzenia czekają na dysku i wysyłają się po jej powrocie.
- Pulpit w przeglądarce: trendy, zdarzenia z miniaturami do potwierdzenia, kamery i role użytkowników. Nowe zdarzenia pojawiają się bez odświeżania strony.
- Paczka do rozpakowania i uruchomienia: komputer w magazynie nie potrzebuje instalacji Pythona ani karty graficznej.
03 · Decyzje
Decyzje, które zaważyły.
Model analizuje obraz tylko wtedy, gdy coś się rusza.
DlaczegoW magazynie przez większość doby nic się nie dzieje. Prosty test ruchu odrzuca około 80% klatek, zanim dotrą do modelu, więc wystarcza zwykły komputer, a zdarzeń nie ubywa.
Rozpoznawanie kasków i kamizelek zostało wycofane.
DlaczegoModel wychwytywał mniej niż połowę przypadków braku kasku. Funkcja bezpieczeństwa, która myli się w połowie sytuacji, jest gorsza niż jej brak, bo ktoś zaczyna na niej polegać.
Wersja dla klienta działa na samym procesorze.
DlaczegoŚrodowisko robocze ważyło ponad 5 GB, prawie w całości przez obsługę kart graficznych, których komputery w magazynach nie mają. Osobna, lżejsza wersja przesądziła o tym, że produkt da się w ogóle zainstalować u klienta.
04 · Status
Gdzie to jest teraz.
Projekt nie jest jeszcze wydany. 23 sierpnia 2026 pierwsze prawdziwe zdarzenie przeszło całą drogę: od kamery, przez filtry i chmurę, do pulpitu, gdzie potwierdzono je 16 sekund później. Nie sprawdziłem jeszcze instalacji na czystym Windowsie, a agent działa jako zwykły program, więc ktoś musi go uruchomić. Dalej w planie są alerty e-mail i raporty.